 物界前沿
“膝盖斩”的地平线发布HSD V2.1 ,让智驾学会“后退”

过红绿灯、绕开违停车辆、汇入高速,都是高阶智驾已经在做的事。但到了窄路上,车又遇到一道更棘手的题。
对面来车,两边没地方让;拐进一条小路,前面突然走不通。导航还在指向前方,车却已经无路可走。
这时候,智驾得会另一件事。先退回去,给自己重新找出一条路。
地平线的HSD V2.1,把“全场景倒车”放在这次升级的显眼位置。做高阶智驾的公司,为什么要重点讲一个倒挡?看完它怎样处理窄路,就容易明白了。
以退为进,你是老司机吗?
官方演示里,两辆车在一条窄路上相遇。HSD控制的车向后退,到岔路附近调整车身,给会车让出空间,随后继续行驶。
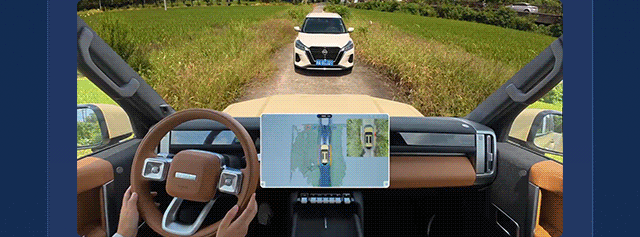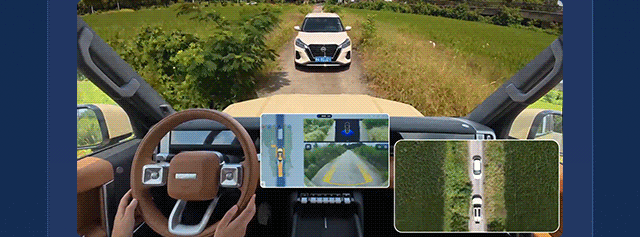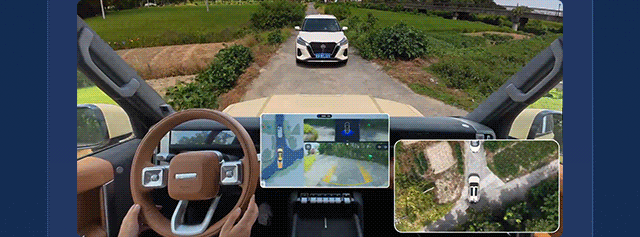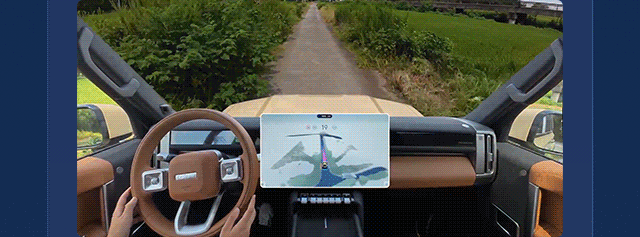
地平线官方演示|会车受阻后倒车、调整车身,再继续行驶。
车还要完成原来的行程。它后退,是为了给接下来的前进找出空间。
自动泊车围绕一个选定的车位安排动作。会车脱困还要先判断谁让谁、退到哪里,再把后退与继续行驶接起来。对方往前挪,后面有人走过来,车辆就得随路况调整动作。
方向盘一转,车尾往一侧靠,车头也会向另一侧摆。系统得看清整辆车扫过的范围,知道眼前这个空隙到底够不够用。
倒挡只是开始。难的部分,是替这次行程找到一个能继续走下去的办法。
地平线突破这个已经做了一年多
2025年1月13日,地平线公开展示融合倒车能力的城区导航辅助驾驶。三点、五点、N点掉头,都出现在当时的介绍中,演示场景已经包括狭窄道路和死胡同。
一把转不过来,就前进一段、后退一段,重新调整车身。HSD当时已经在尝试用连续的进退,完成一条向前轨迹做不到的任务。
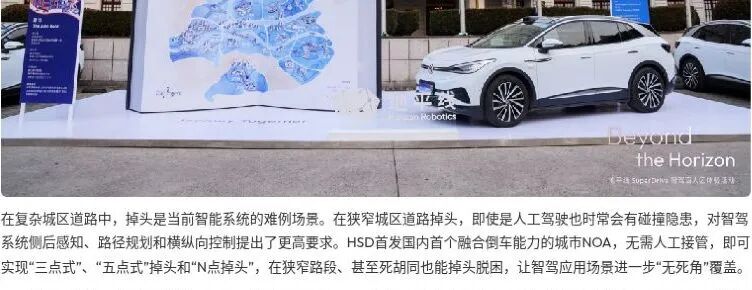
2025年1月13日披露三点、五点与N点掉头,包括死胡同脱困演示。
2026年6月,HSD V2.0升级世界模型与端到端强化学习训练体系。9月,地平线又给出V2.1的答案,把全场景倒车纳入量产功能,覆盖会车、前方受阻、起步脱困等情境。
地平线在车只往前走完成不了任务的时候,就让HSD换一种走法。
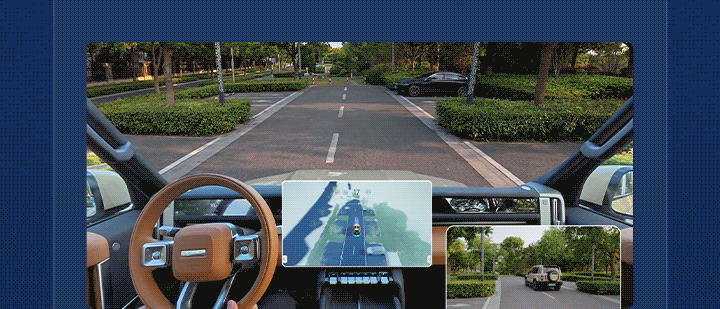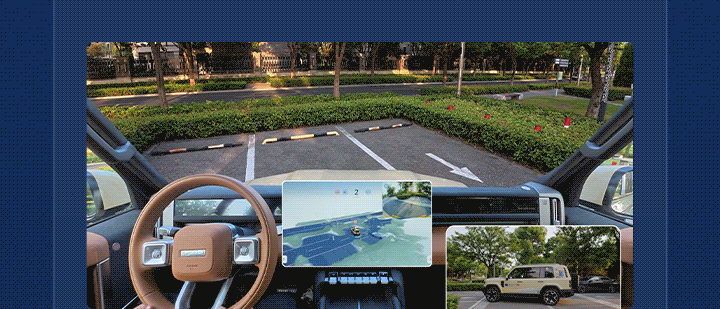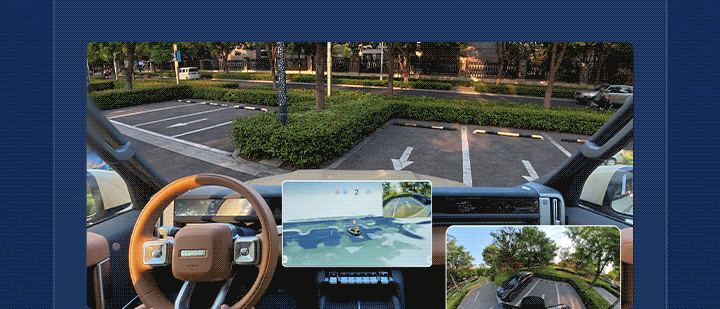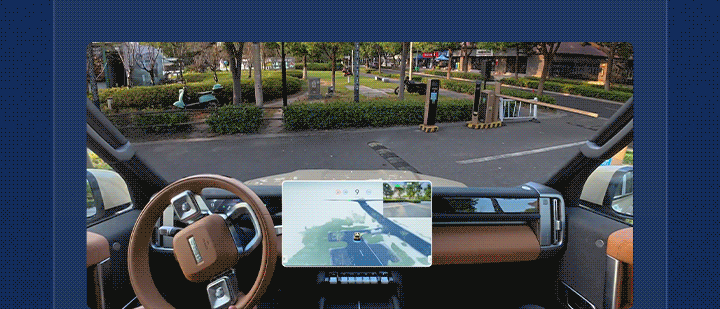
地平线官方演示|受限空间中的进退与转向。
过去的演示重点是掉头,如今倒车也可以是为了前进创造条件。地平线扩大HSD能处理的能力范围。
“端到端模型轨迹直出”是地平线的解题路线
地平线官网披露中,给出了一个具体的端到端模型方案轨迹。
轨迹就是车接下来准备怎样移动。HSD采用基于征程6P的一段式端到端系统,让模型把传感器看到的环境与车辆运动路径联系起来。到了窄路上,需要学会的动作也包括后退和调整朝向。
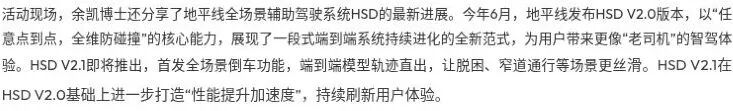
地平线官网明确使用“端到端模型轨迹直出”表述。
世界模型帮助系统理解和预测环境变化,强化学习根据行动结果改进策略。地平线称,V2.1正是通过这套训练体系,继续提升空间理解、复杂决策和连续控制能力。
训练目标、数据和安全验证由工程师设定,模型在这些约束下学习。地平线要做的,是让HSD面对向前走不通的时候怎么生成一套可执行的进退轨迹。
还有一个容易被忽略的细节。V2.1的循迹倒车可以接上泊车辅助,倒车途中发现空闲车位,可以顺势泊入。
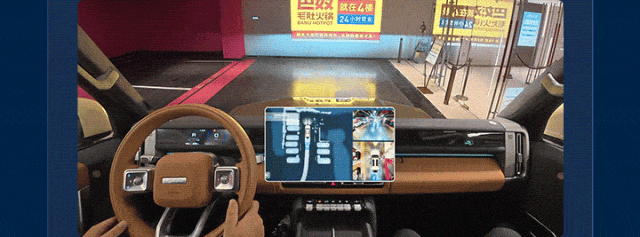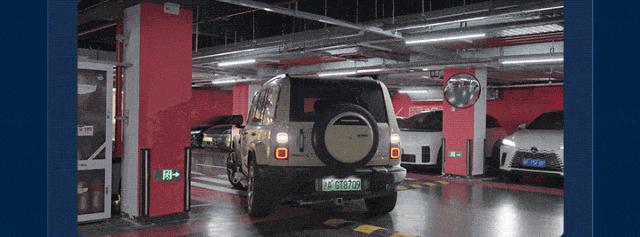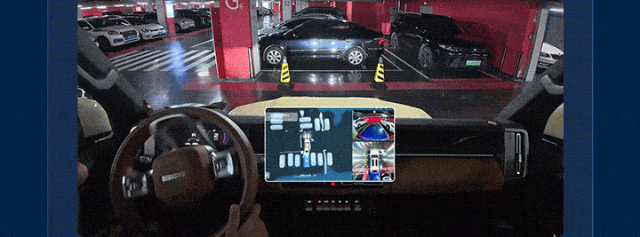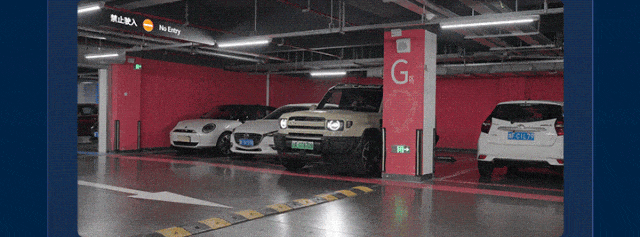
地平线官方演示|循迹倒车与泊车辅助衔接。
除了地平线,其他厂家也在努力突破这个方向
特斯拉的海外Model Y手册写明,启动FSD后,车辆按需要挂前进或倒挡离开车位,再开始导航。
小鹏在2024年的官方功能说明中,就介绍过最长100米循迹倒车。驾驶员启动功能后,车辆沿记录的原路径返回,用走过的路解决退出问题。
理想的VLA泊车手册写明,系统控制转向、换挡完成泊车,进入陌生园区还能识别标识、按导航自主出入。华为也把“会车倒车脱困”列入ADS 5升级计划。
泊出车位、沿原路退出、在园区寻路,以及会车时主动退让,任务各有不同。高阶智驾正在争取的,是让系统自己判断何时退、怎样退,直到行程完成。
最后一关,到“量产”上
演示车完成了动作,地平线还得把它量产交出去。
地平线公布的首批推送安排落在iCAR V27上,10月8日起已经开始分批升级HSD V2.1。

地平线官方功能说明|全场景倒车标注为Beta,属于辅助驾驶功能,驾驶员须持续监督。
量产是Demo 更高的一个难题。同样是向后退,平路与坡道不同,空路与后方突然有人也不同。两辆车同时退让,系统还要避免陷入反复进退,把后退之后的动作理顺了。
官方把这项功能标注为Beta,尚未披露车主日常使用中的脱困成功率与接管率。这也是HSD接下来的量产考题,要把演示里的连续动作,稳定地交付出去依然才算走出成功的第一步。
既然这次发布里已经提到了“国内量产首发端到端全场景倒车”。“量产”也就是这个发布最有力量的“关键字”。