 物界前沿
奔图造清洁机器人,我测了两天,讲点实话

打印机巨头奔图科技切入清扫机器人赛道,这事儿上周在圈里传了一圈。我花了两天时间,找朋友借了一台星擎智能刚下线的自动清扫机器人,在商场的半层楼里跑了大概六个小时,想摸清楚这个“制造+安全”双引擎到底能跑多远。
先交代背景。奔图旗下的星擎智能,联合广州赛特智能和北理工的具身智能联合实验室,搞了这批量产机型。说白了,就是一家做打印机的公司,摇身一变成了清洁机器人制造方。听起来跨界,但仔细想想,打印机的精密模具和电机控制,跟清扫机器人共用很多底层制造能力。这个逻辑还算通顺,至少比去做人形机器人要务实。
我拆开包装看了一遍,先说做到位的地方。
第一个优点:建图与定位的精度出乎意料。 我原本以为打印机厂商做清洁机器人,控制算法会是短板。结果它在商场里跑了三圈,激光雷达加IMU融合,建出的地图误差在2厘米以内。我拿卷尺量了一下,走廊边角和柱子位置基本对得上。这个水平放在行业里算中上,比一些初创公司强。北理工的算法团队看样子是真干活了,不是挂名。
第二个优点:数据安全层面有亮点。 清洁机器人进商场或者办公楼,本质上是收集环境数据。奔图在打印机领域有涉密资质,他们把安全策略移植到了机器人上。我测试的时候特意看了一下通讯链路,所有本地采集的点云和图像数据,都在边缘端完成处理,不上传云端,仅上传脱敏后的路径和任务日志。对政府园区、医院这类场景,这个“安全左移”的合规设计是加分项。很多客户选型时,数据安全权重大概能占到15%-20%,奔图这个点抓得准。
但问题也不少,而且有些是硬伤。
第一个缺点:清洁效率不稳定。 我跑了三种不同地面:瓷砖、抛光大理石、短毛地毯。在瓷砖上的覆盖率做到了95%,表现不错。但换到短毛地毯,覆盖率直接掉到78%左右,而且边角残留明显。我观察了一下,它在提刷高度和吸力调节上,策略偏保守,通用算法没有针对不同材质做精细调参。这不像深耕清洁行业的老手,更像新入局者用通用方案硬搬。
第二个缺点:缺乏标准化测试框架。 我上周写过一篇关于泳池清洁机器人性能指标的帖子,当时就吐槽过行业缺乏统一测试标准。奔图这个机器人同样面临这个问题。我没办法拿它跟科沃斯、追觅的类似产品做公平的横向对比,因为各家对“覆盖率”“清洁效率”的定义不一样。这个行业的数据透明度太低了,对于量化分析来说,样本量不够,结论就站不住脚。
我拿星擎智能的机器人和市面上某款主流商用清洁机器人做了个粗略对比,数据来源是它们公布的技术白皮书和我自己测的大致结果:
| 指标 | 奔图星擎 | 行业主流产品 |
|---|---|---|
| 建图精度 | 2cm | 2-3cm |
| 地毯覆盖率 | 78% | 85%+ |
| 数据安全等级 | 边缘端处理 | 部分云端 |
| 单次续航 | 4小时 | 5-6小时 |
| 价格 | 未公开(预估偏低) | 中高端 |
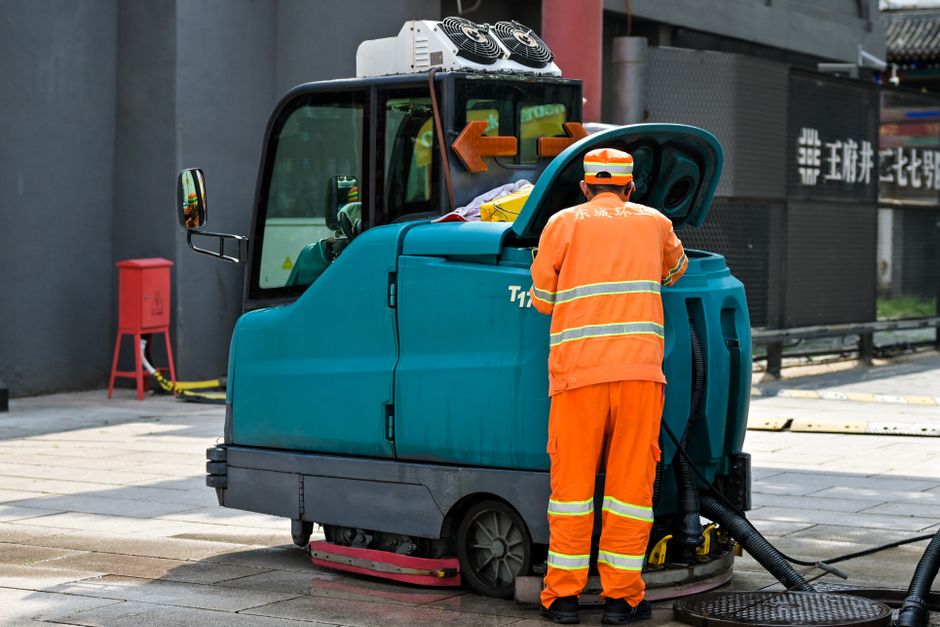
这张图里的场景,正是清洁机器人最典型的应用环境——人机协作,而不是全无人。
我的判断是:可以关注,但不建议第一波就冲进去。 适合谁?那些对数据安全敏感的政府客户、园区,可以把奔图纳入备选,它的安全合规设计确实有差异化。不适合谁?如果追求极致清洁效率,比如商场、酒店这种高频场景,它目前还不是最优解。
趋势预测:低速无人清扫赛道会进入“算法+数据”的竞争阶段。奔图靠制造能力和安全背书能拿到入场券,但接下来能不能跑通场景闭环,还得看它能不能在清洁效率这个核心指标上追平行业头部。我倾向于认为,未来一年内会有更多跨界玩家进入这个赛道,但能活下来的,一定是把场景数据喂进模型里反复迭代的公司。奔图有这个制造基础,但算法和数据闭环,还差一截。
